T3161.物块放置查询
链表,并查集,线段树,https://leetcode.cn/problems/block-placement-queries/
有一条无限长的数轴,原点在 0 处,沿着 x 轴 正 方向无限延伸。
给你一个二维数组 queries ,它包含两种操作:
- 操作类型 1 :
queries[i] = [1, x]。在距离原点x处建一个障碍物。数据保证当操作执行的时候,位置x处 没有 任何障碍物。 - 操作类型 2 :
queries[i] = [2, x, sz]。判断在数轴范围[0, x]内是否可以放置一个长度为sz的物块,这个物块需要 完全 放置在范围[0, x]内。如果物块与任何障碍物有重合,那么这个物块 不能 被放置,但物块可以与障碍物刚好接触。注意,你只是进行查询,并 不是 真的放置这个物块。每个查询都是相互独立的。
请你返回一个 boolean 数组results ,如果第 i 个操作类型 2 的操作你可以放置物块,那么 results[i] 为 true ,否则为 false 。
示例 1:
输入:queries = [[1,2],[2,3,3],[2,3,1],[2,2,2]]
输出:[false,true,true]
解释:
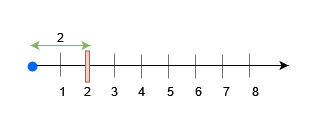
查询 0 ,在 x = 2 处放置一个障碍物。在 x = 3 之前任何大小不超过 2 的物块都可以被放置。
示例 2:
输入:queries = [[1,7],[2,7,6],[1,2],[2,7,5],[2,7,6]]
输出:[true,true,false]
解释:
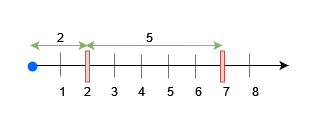
- 查询 0 在
x = 7处放置一个障碍物。在x = 7之前任何大小不超过 7 的物块都可以被放置。 - 查询 2 在
x = 2处放置一个障碍物。现在,在x = 7之前任何大小不超过 5 的物块可以被放置,x = 2之前任何大小不超过 2 的物块可以被放置。
提示:
1 <= queries.length <= 15 * 10^42 <= queries[i].length <= 31 <= queries[i][0] <= 21 <= x, sz <= min(5 * 10^4, 3 * queries.length)- 输入保证操作 1 中,
x处不会有障碍物。 - 输入保证至少有一个操作类型 2 。
一个可行且高效的方法是离线查询配合线段树和并查集(DSU)。
解题思路
由于位置坐标
- 逆序操作:
- 将“在
处放置障碍物”转换为“在 处移除障碍物”。 - “查询是否能放置大小为
的物块”依然是区间最大值查询。
- 将“在
- 并查集(DSU)维护前驱:
- 当我们逆序从后往前处理时,障碍物在不断减少。
- 我们可以用并查集维护每个位置
左侧最近的活动障碍物位置。初始化时,非障碍物位置 的父亲指向 。当移除障碍物 时,将其与左边的前驱障碍物 进行合并即可。
- 线段树维护区间最大间距:
- 线段树中每个点
存储的值表示“若 处有障碍物,其与左侧相邻障碍物的距离”。 - 移除障碍物
时,在 处的距离置为 0;而右侧相邻障碍物 的距离更新为 。 - 查询
[2, x, sz]时,利用并查集找到左侧最近的障碍物 。那么 之间的最大间距就是: 若该值 则可以放置。
- 线段树中每个点
Python 实现
python
from typing import List

class Solution:
    def getResults(self, queries: List[List[int]]) -> List[bool]:
        # 找出最大的 x 坐标,用于定义数据范围
        max_x = max(q[1] for q in queries)
        limit = max_x + 1

        # W 为大于 limit 的最小 2 的幂次,用于构建线段树
        W = 1
        while W <= limit:
            W <<= 1

        # 收集最终存在的所有障碍物位置
        final_obstacles = set()
        for q in queries:
            if q[0] == 1:
                final_obstacles.add(q[1])

        # 障碍物列表,包含起点 0 和右边界 limit 作为哨兵
        obs_list = [0] + sorted(list(final_obstacles)) + [limit]

        # 双向链表,用于快速获取某个障碍物的前驱和后继
        prev_obs = [0] * (limit + 1)
        next_obs = [0] * (limit + 1)
        for i in range(len(obs_list)):
            val = obs_list[i]
            if i > 0:
                prev_obs[val] = obs_list[i-1]
            if i < len(obs_list) - 1:
                next_obs[val] = obs_list[i+1]

        # 初始化线段树,维护相邻障碍物间距的最大值
        tree = [0] * (2 * W)
        for val in obs_list[1:]:
            tree[val + W] = val - prev_obs[val]

        for i in range(W - 1, 0, -1):
            tree[i] = max(tree[2 * i], tree[2 * i + 1])

        # 单点更新
        def update(pos, val):
            pos += W
            tree[pos] = val
            pos >>= 1
            while pos > 0:
                tree[pos] = max(tree[2 * pos], tree[2 * pos + 1])
                pos >>= 1

        # 区间最大值查询 [0, L]
        def query(L):
            res = 0
            l = W
            r = L + W
            while l <= r:
                if l & 1:
                    res = max(res, tree[l])
                    l += 1
                if not (r & 1):
                    res = max(res, tree[r])
                    r -= 1
                l >>= 1
                r >>= 1
            return res

        # 并查集初始化,用于快速寻找当前位置左侧最近的障碍物
        parent = list(range(limit + 1))
        def find(i):
            path = []
            while parent[i] != i:
                path.append(i)
                i = parent[i]
            for node in path:
                parent[node] = i
            return i

        obstacle_set = set(obs_list)
        for i in range(1, limit + 1):
            if i not in obstacle_set:
                parent[i] = i - 1

        ans = []
        # 逆序处理所有询问
        for q in reversed(queries):
            if q[0] == 1:
                x = q[1]
                L = prev_obs[x]
                R = next_obs[x]

                # 链表中移除 x
                next_obs[L] = R
                prev_obs[R] = L

                # 更新线段树中对应的间距
                update(x, 0)
                update(R, R - L)

                # 并查集中合并 x 到左侧前驱
                parent[x] = find(L)
            else:
                x = q[1]
                sz = q[2]

                # 找到 x 左侧最近的障碍物位置 L
                L = find(x)

                # 比较 [0, L] 内最大间距与剩余部分 [L, x] 的长度
                max_gap = query(L)
                if max(max_gap, x - L) >= sz:
                    ans.append(True)
                else:
                    ans.append(False)

        ans.reverse()
        return ans
复杂度分析
- 时间复杂度:
- 设查询数量为
,最大坐标值为 。 - 构建线段树和并查集初始化:
。 - 逆序处理每个查询:单次 DSU 的
find操作时间复杂度接近,线段树单次 update或query操作时间复杂度为。 - 总体时间复杂度为
,在 的情况下能快速通过。
- 设查询数量为
- 空间复杂度:
,主要用于并查集和线段树的数组,在空间使用上非常轻量。